Рефераты по авиации и космонавтике
Рефераты по административному праву
Рефераты по безопасности жизнедеятельности
Рефераты по арбитражному процессу
Рефераты по архитектуре
Рефераты по астрономии
Рефераты по банковскому делу
Рефераты по сексологии
Рефераты по информатике программированию
Рефераты по биологии
Рефераты по экономике
Рефераты по москвоведению
Рефераты по экологии
Краткое содержание произведений
Рефераты по физкультуре и спорту
Топики по английскому языку
Рефераты по математике
Рефераты по музыке
Остальные рефераты
Рефераты по биржевому делу
Рефераты по ботанике и сельскому хозяйству
Рефераты по бухгалтерскому учету и аудиту
Рефераты по валютным отношениям
Рефераты по ветеринарии
Рефераты для военной кафедры
Рефераты по географии
Рефераты по геодезии
Рефераты по геологии
Рефераты по геополитике
Рефераты по государству и праву
Рефераты по гражданскому праву и процессу
Рефераты по кредитованию
Рефераты по естествознанию
Рефераты по истории техники
Рефераты по журналистике
Рефераты по зоологии
Рефераты по инвестициям
Рефераты по информатике
Исторические личности
Рефераты по кибернетике
Рефераты по коммуникации и связи
Рефераты по косметологии
Рефераты по криминалистике
Рефераты по криминологии
Рефераты по науке и технике
Рефераты по кулинарии
Рефераты по культурологии
Курсовая работа: Линейные автоматические системы регулирования
Курсовая работа: Линейные автоматические системы регулирования
СЕВЕРСКАЯ ГОСУДАРСТВЕННАЯ ТЕХНОЛОГИЧЕСКАЯ АКАДЕМИЯ
Кафедра Э и АФУ
ЛИНЕЙНЫЕ АВТОМАТИЧЕСКИЕ СИСТЕМЫ РЕГУЛИРОВАНИЯ
КУРСОВОЙ ПРОЕКТ
ПОЯСНИТЕЛЬНАЯ ЗАПИСКА
200600.В075.01.000 ПЗ
Преподаватель:
_________В.Я. Дурновцев
«___»____________2008 г.
Студент:
__________И.А. Акелькин
«___»____________2008 г.
Северск – 2008
СОДЕРЖАНИЕ
ВВЕДЕНИЕ
1 ПОСТРОЕНИЕ СТАТИЧЕСКОЙ МОДЕЛИ ОБЪЕКТА
1.1 Статическая модель объекта первого порядка
1.2 Статистическая модель объекта второго порядка
1.3 Расчёт коэффициентов передачи объекта
2 ПОСТРОЕНИЕ ДИНАМИЧЕСКОЙ МОДЕЛИ ОБЪЕКТА
2.1 Динамическая модель объекта 1-го порядка без запаздывания
2.2 Динамическая модель объекта 1-го порядка с запаздыванием
2.3 Динамическая модель объекта 2-го порядка без запаздывания
2.4 Динамическая модель объекта 2-го порядка с запаздыванием
3 МАТЕМАТИЧЕСКАЯ МОДЕЛЬ ОБЪЕКТА
3.1 Приведение к нормальной системе дифференциальных уравнений
3.2 Решение нормальной системы уравнений методом Рунге-Кутта, с постоянным шагом.
4 ЧАСТОТНЫЕ ХАРАКТЕРИСТИКИ ОБЪЕКТА
4.1 Частотные характеристики
4.1.1 Расчёт частотных характеристик вручную
4.1.2 Расчёт частотных характеристик в системе MathCAD.
4.2 Расчет расширенных частотных характеристик объекта.
4.2.1 Расчет расширенных частотных характеристик объекта в системе MathCAD13
5 ВЫБОР И РАСЧЕТ ПАРАМЕТРОВ НАСТРОЙКИ РЕГУЛЯТОРОВ
5.1 П - регулятор
5.1.1 Расчёт П - регулятора вручную
5.1.2 Расчёт П - регулятора в системе MathCAD
5.2 И – регулятор.
5.2.1 Расчёт И – регулятора вручную.
5.2.2 Расчёт И – регулятора в системе MathCAD
5.3 ПИ – регулятор
5.3.1 Расчёт ПИ – регулятора вручную
5.3.2 Расчёт ПИ – регулятора в системе MathCAD
6 ПЕРЕДАТОЧНЫЕ ФУНКЦИИ СИСТЕМ АВТОМАТИЧЕСКОГО УПРАВЛЕНИЯ
6.1 Разомкнутые системы
6.2 Замкнутые системы
7 ИССЛЕДОВАНИЕ НА УСТОЙЧИВОСТЬ СИСТЕМ АВТОМАТИЧЕСКОГО УПРАВЛЕНИЯ
7.1 Постановка задачи
7.2 Методы исследования САУ на устойчивость
7.3 Проверка устойчивости САУ по критерию Рауса
7.3.1 Замкнутая система с П – регулятором
7.3.2 Замкнутая система с И – регулятором
7.3.3 Замкнутая система с ПИ – регулятором
7.4 Проверка устойчивости систем по частотному критерию Найквиста
7.4.1 Разомкнутая система с П – регулятором
7.4.2 Разомкнутая система с И – регулятором
7.4.3 Разомкнутая система с ПИ-регулятором
7.5 Проверка устойчивости САУ по корням характеристического уравнения
7.5.1 Замкнутая система с П – регулятором по возмущению
7.5.2 Замкнутая система с И – регулятором по возмущению
7.5.3 Замкнутая система с ПИ – регулятором по возмущению
7.6 Проверка устойчивости САУ по критерию устойчивости Гурвица
7.6.1 Замкнутая система с П – регулятором по управлению
7.6.2 Замкнутая система с И – регулятором по управлению
7.6.3 Замкнутая система с ПИ – регулятором по управлению
7.7 Проверка устойчивости САУ по частотному критерию Михайлова
7.7.1 Замкнутая система с П – регулятором по возмущению
7.7.2 Замкнутая система с И – регулятором по возмущению
7.7.3 Замкнутая система с ПИ – регулятором по возмущению
8 ПОСТРОЕНИЕ ПЕРЕХОДНЫХ ПРОЦЕССОВ
8.1 Постановка задачи. Методы решения
8.2 Построение переходных процессов в замкнутых системах по возмущению
8.2.1 Система с П – регулятором
8.2.2 Система с И – регулятором
8.2.3 Система с ПИ – регулятором
8.3 Построение переходных процессов в замкнутых системах по управлению
8.3.1 Система с П – регулятором
8.3.2 Система с И – регулятором
8.3.3 Система с ПИ – регулятором
9 ОЦЕНКА КАЧКСТВА РАБОТЫ САУ
9.1 Постановка задачи. Критерии качества переходных процессов
9.2 Оценка качества замкнутых САУ по возмущению
9.2.1 Система с П – регулятором
9.2.2 Система с И – регулятором
9.2.3 Система с ПИ – регулятором
9.3 Оценка качества замкнутых САУ по управлению
9.3.1 Система с П – регулятором
9.3.2 Система с И – регулятором
9.3.3 Система с ПИ – регулятором
ЗАКЛЮЧЕНИЕ
ЛИТЕРАТУРА
Автоматизация производственных процессов является одним из главнейших факторов повышения производительности общественно полезного труда и улучшения качества выпускаемой продукции. На этапе проектирования технологического процесса, установки, объекта должен быть выполнен синтез автоматической системы регулирования (АСР) по параметрам будущего объекта. При сооружении объекта необходимо смонтировать элементы АСР и установить настроечные параметры. На работающем объекте, параметры которого очень часто отличаются от проектных или существенно изменяются в процессе длительной эксплуатации, необходимо исследовать объект, построить его математическую модель в виде статической и динамической характеристик, произвести расчет параметров настройки выбранных регуляторов (а часто и выбрать тип регулятора), установить эти параметры и оценить качество функционирования системы "объект - регулятор".
Даже из перечисления работ видно, что трудоемкость проектирования и исследования любых АСР значительна. Трудоемкость вычислений настолько велика, что часто за отведенное время невозможно уложиться с полным расчетом одной АСР, не говоря уже о вариантном переборе различных АСР, о приобретении навыков в системе расчетов и о получении интуитивного понимания различных АСР. Поэтому решение поставленной задачи: за один фрагмент учебных занятий (лабораторные, практические занятия, курсовое проектирование) выполнить вариантный расчет АСР для заданного объекта (дифференциальными уравнениями, передаточной функцией или экспериментальными данными) - может быть найдено только на пути активного взаимодействия в системе "Пользователь - ЭВМ". Такая программа работ может быть дополнена экспериментальным исследованием реального объекта (или его модели, стенда) и настройкой рассчитанных параметров регулятора с проверкой работоспособности всей системы по заданным критериям качества.
1 ПОСТРОЕНИЕ СТАТИЧЕСКОЙ МОДЕЛИ ОБЪЕКТА
Статический объект - такой объект, у которого выходная величина является функцией от входной y=f(x) и не изменяется с течением времени.
Для того, чтобы знать поведение статического объекта, строят математическую модель, описывающую в аналитической форме зависимость выходного сигнала от сигнала на входе объекта.
Постановка задачи:
Для получения статической характеристики объекта регулирования необходимо выполнить следующие действия:
- задаться рядом значений входной величины x;
- для каждого xi, поданного на вход объекта выдержать время, необходимое для завершения переходного процесса;
- зарегистрировать значение выходного сигнала yi.
Для построения статической модели, статического объекта, мы имеем значения входных и соответствующих им выходных величин в таблице 1.
Таблица 1 – Исходные данные
| I | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
| X | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 9 |
| Y | 3 | 4,1 | 5 | 6 | 7 | 7,5 | 7,8 | 8,2 | 9 |
1.1 Статическая модель объекта первого порядка
Объект первого порядка (линейная модель) описывается уравнением вида y=ax+b. Для нахождения коэффициентов a и b, удовлетворяющих всем состояниям объекта регулирования составим систему линейных алгебраических уравнений.
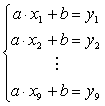
Для решения данной системы уравнений воспользуемся методом Крамара.
X∙А=Y
XТX∙А=XТY
где  - матрица с неизвестными
величинами
Составим соответствующие матрицы входных и выходных сигналов:
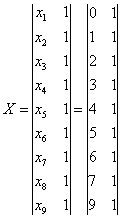
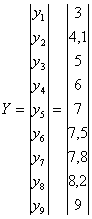
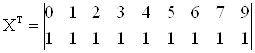
- произведение  :
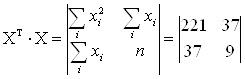

- произведение  :

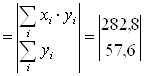
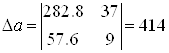


Вычислили значения коэффициентов: а=0,668; b=3,655
Окончательно получим уравнение: y = 0,668x + 3,655
Для качественной оценки полученного полинома вычислим аналитически значения функции и сравним их с экспериментальными данными. Результаты сведем в таблице 2.
Таблица 2 – Результаты расчёта
| X | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 9 |
|
Yзад |
3 | 4.1 | 5 | 6 | 7 | 7.5 | 7.8 | 8.2 | 9 |
|
Yаналит |
3.655 | 4.323 | 4.991 | 5.659 | 6.327 | 6.995 | 7.663 | 8.331 | 9.667 |
| ΔY | 0.655 | 0.223 | -0.009 | -0.341 | -0.673 | -0.505 | -0.137 | 0.131 | 0.667 |
|
ΔY2 |
0.429 | 0.050 | 0.000 | 0.116 | 0.453 | 0.255 | 0.019 | 0.017 | 0.449 |

Далее приведен проверочный расчет линейной аппроксимации на ЭВМ в программной среде MathCAD.
Вектор данных:
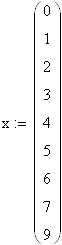
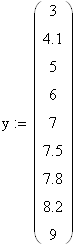
Длина вектора: 

Оператор slope определяет тангенс угла образованного аппроксимирующей прямой и положительным направлением оси ОХ, т.е. определяет коэффициент при х.


Оператор intercept определяет точку пересечения аппроксимирующей прямой с осью OY, т.е. определяет свободный член.

